具身智能 / EMBODIED AI
让机器人跑起来的,
不只是算法
以 DORA 具身智能机器人系统为核心,打通数据采集、模型集成与真机部署。从数据到 VLA/世界模型,从仿真到真机,从原型到稳定运行。
DORA 全栈 / FULL STACK
从本体到模型,一条
可部署的系统链路
面向信创与央国企场景,从机器人本体、国产算力、国产操作系统到 DORA 运行时与国产具身大模型,提供全栈适配与工程落地。
机器人本体
轮式、人形、复合形态,按场景选型与适配。
HARDWARE国产 AI 算力
昇腾 310/910 系列,端侧推理与云端训练。
ASCEND NPU国产操作系统
OpenHarmony / openEuler,按项目要求适配。
OSDORA 运行时
零拷贝数据流、模块编排与运行时调试。
RUNTIME星闪无线通信
AIEP 标准 + DORA 协议栈;低时延、高可靠、多机协同。
SPARKLINK国产具身大模型
感知、决策与交互模型接入。
MODEL01 / 能力
从系统,到数据,
再到模型
具身智能的落地不是单点技术,而是系统、数据与模型的连续工程。
01
系统与数据流
把本体、传感器、执行器、算力与 OS 连成一条可运行、可调试的系统链路。
- DORA 数据流编排与模块开发
- 感知—规划—控制闭环
- 仿真与真机联调
- 边缘部署与可观测性
02
数据采集与闭环
围绕真实任务构建可训练、可复现的数据管线,而不是只完成一次采集。
- 真机遥操作与多传感器采集
- 时间同步、标定与质检
- 标注、格式与版本管理
- 仿真合成数据与数据回流
03
模型集成与场景落地
让 VLA、世界模型与具身大模型在真实设备上跑起来,并回到具体场景。
- VLA 接入、微调与推理优化
- 世界模型仿真与策略评测
- 世界—动作模型(WAM)联合验证
- 真机评测与安全兜底
02 / 数据采集与闭环
数据不是采完就有用,
要能训、能复现、能回流
VLA 与世界模型的瓶颈,往往不在模型结构,而在数据质量、时间同步与可复现性。
01
采集方案
传感器、视角、频率、动作空间与任务脚本。
02
多传感器同步
相机、激光雷达、IMU、力/触觉的时间对齐。
03
遥操作与动捕
主从臂、VR、动捕、手柄等采集方式。
04
标注与质检
语言指令、动作片段、成功/失败与异常标注。
05
格式与版本
常见机器人数据格式转换、版本管理与回放。
06
仿真与回流
场景生成、域随机化、仿真与真机数据配比。
覆盖真机与仿真;交付采集方案、同步/标定工具链、质检报告与可训练数据集。
03 / 模型与算法
把 VLA、世界模型
接进真实机器人
模型不是演示,最终要在真实设备上稳定运行:数据格式、推理时延、动作安全与评测缺一不可。
01
VLA 接入与部署
视觉—语言—动作模型接入 DORA 数据流,完成数据适配、微调、推理优化与真机评测。
- 数据与动作空间适配
- 端侧推理与量化
- 失败恢复与安全兜底
02
世界模型与仿真
用场景预测、数据增强与策略评测,把少见或危险场景先放进仿真验证。
- 仿真场景与数据生成
- 策略预评估
- 真机数据回流
03
WAM 与联合研发
世界—动作模型(WAM)仍在快速演进;我们按具体场景做联合验证与工程化探索。
- 预测与动作联合建模
- 场景验证
- 与 DORA 数据流集成
基础模型训练与通用泛化能力,按项目实际边界评估。
04 / 场景
场景不同,
系统边界不同
从教学、工业到危险环境,先定义可交付的任务边界,再选择机器人、数据与模型方案。
教育 / EDUCATION
把 DORA 变成可教学的平台
面向高校、职校与培训机构,围绕课程、实验和竞赛构建可复用的机器人教学环境。
典型任务
- DORA 课程实验
- 竞赛与实训
- 科研原型
- 师资培训
我们交付
- 课程与实验手册
- 机器人/仿真平台
- 教学数据与评测
- 教师培训与支持
关键难点:课程节奏、设备成本与持续支持。
工业 / INDUSTRIAL
先解决可重复的生产任务
巡检、上下料、搬运、装配与设备操作,优先选择可衡量 ROI 的任务。
典型任务
- 设备巡检
- 上下料与搬运
- 装配与打磨
- 设备操作
我们交付
- DORA 数据流与模块
- 真机联调
- 数据采集与回流
- 边缘部署
关键难点:节拍、可靠性、安全与现场集成。
生活 / DAILY LIFE
从单点任务开始做交互
零售导览、家庭服务、养老陪护等场景周期长,先从可验证的单点任务切入。
典型任务
- 导览与接待
- 物品递送
- 简单抓取
- 远程运维
我们交付
- 交互与导航
- 抓取与操作
- 数据闭环
- 远程运维
关键难点:安全、成本与长尾场景。
危险 / HAZARDOUS
先让人远离风险
电力、化工、消防、矿山等巡检与应急场景,遥操作与数据采集往往优先。
典型任务
- 危险环境巡检
- 应急遥操作
- 样本采集
- 远程处置
我们交付
- 遥操作采集
- 边缘计算
- 远程联调
- 数据回流
关键难点:资质、安全责任与现场条件。
星闪 AIEP / DORA 协议栈
具身智能的无线通信,
有了开放标准
CEIC2026 暨国际星闪联盟产业峰会上,星闪 AIEP 标准与 DORA 协议栈同台发布,成为面向具身智能体无线通信的开放统一标准。标准与开源协议栈同步,让机器人、传感器与边缘节点有了共同的连接底座。
- AIEP:面向具身智能体的无线通信标准
- DORA 协议栈:与标准同步发布的开源协议栈
- DORA 已支持星闪无线通信,并完成全国产化全栈集成与验证
标准发布是起点。我们把协议栈适配、模组联调、多传感器同步与场景验证做成可交付的工程能力。
同期发布《星闪短距与具身智能技术需求蓝皮书》;星闪 AI 开发套件由华为、DORA、因科美、中科晶上等单位共建,覆盖 AI 摄像头、机器人主控板、边/端侧 AI 节点与交互麦克风。
05 / 社区与生态
不止使用 DORA,也
参与它的研发与社区
从上游研发、社区治理到国产化适配,我们把工程能力建立在 DORA 生态之上。
DORA 社区技术负责人
公司创始人李扬担任 DORA 社区技术负责人,发起并运营 DORA 中文社区,持续推动中文开发者生态。
全国产化全栈适配
适配昇腾 310/910 系列算力与 OpenHarmony、openEuler 等国产操作系统,全栈方案集成星闪 AIEP 与 DORA 协议栈。
开源鸿蒙与 M-Robots
DORA 是开源鸿蒙具身智能 PMC 成员;创始人李扬是开放原子开源基金会 M-Robots 社区 PMC 成员。
课程与生态大会
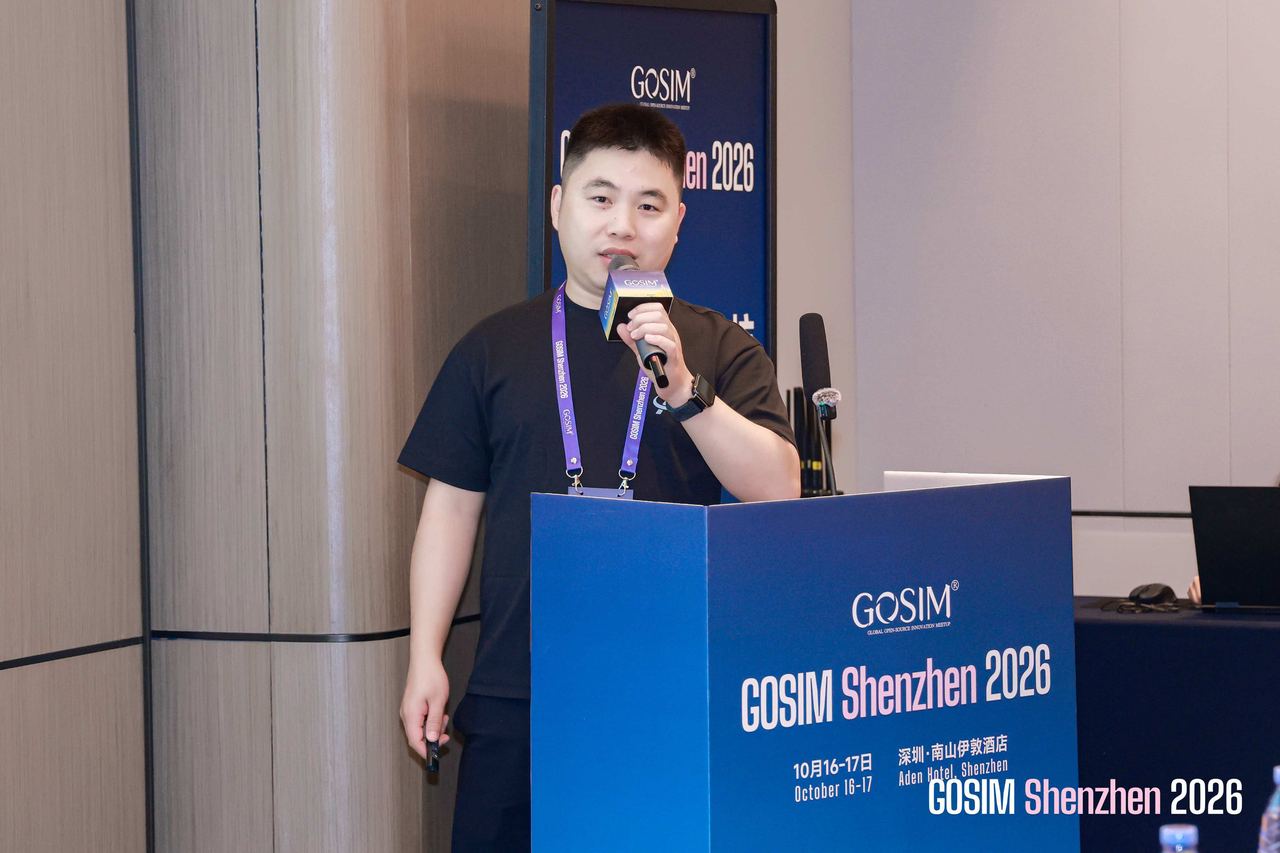
发布《从零开始学 DORA》中文课程;参与 GOSIM Shenzhen 2026、世界人形机器人运动会、开放原子开源生态大会等。
06 / 现场
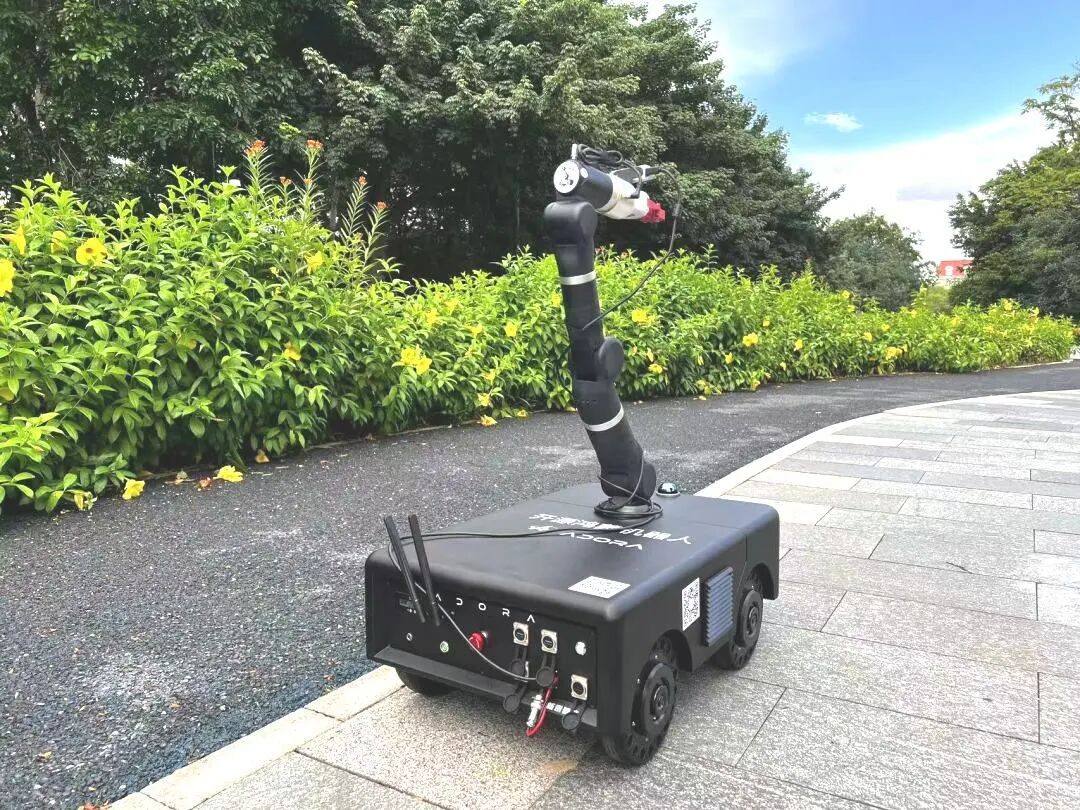
从实验室,到真实场景
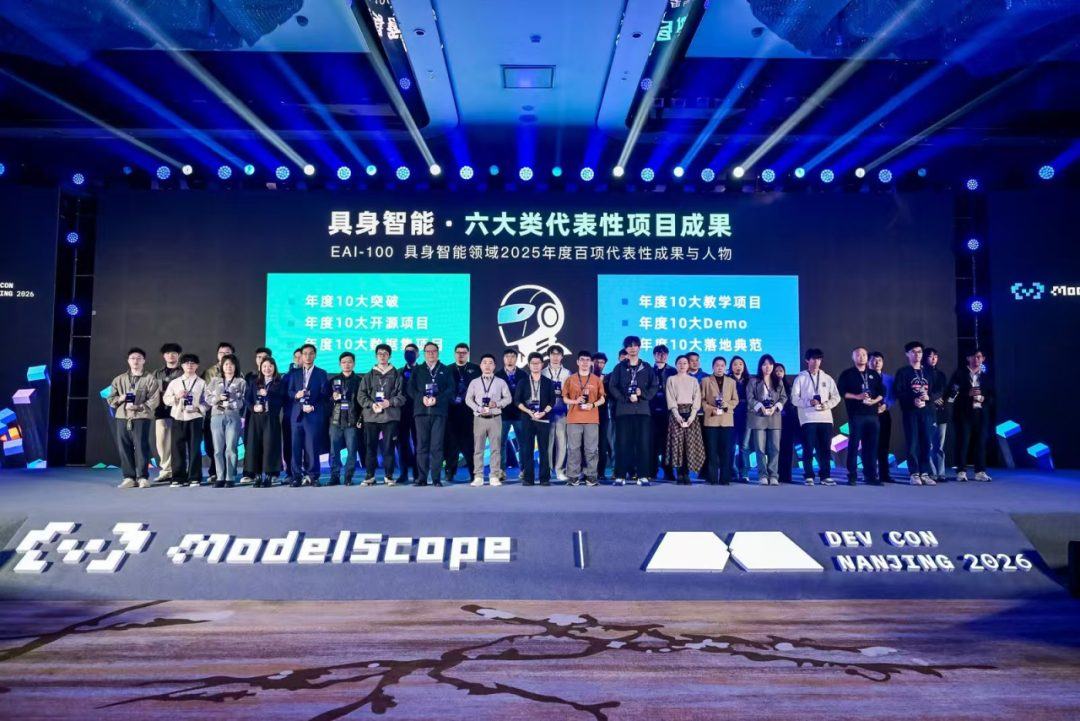
实机、社区与生态大会,是系统真正跑起来的现场。
07 / 推进方式
从场景约束开始,到真机跑通为止
场景与约束
梳理机器人平台、传感器、执行器与时延要求。
数据流设计
拆解节点、定义接口,确定模块边界与调度关系。
仿真验证
在仿真环境中跑通链路,先验证逻辑与数据流。
真机联调
部署到真实设备,调试、优化并补齐运行保障。
08 / 合作方式
按项目阶段选择合作方式
01
从 0 到 1 搭建
从机器人系统架构与数据流设计开始,完成原型与首个可运行版本。
02
既有系统改造与集成
接手现有机器人系统,梳理模块、补齐接口,完成工具链与算法集成。
03
长期技术合作
持续参与迭代、联调与性能优化,跟随硬件和算法一起演进。
下一步
正在做具身智能机器人系统,
或准备开始?
说说你的平台、传感器和当前卡点,我们先做一次技术判断。